您好,欢迎访问深圳永探电子有限公司网站!  English 全国热线:13320188513
 English 全国热线:13320188513 

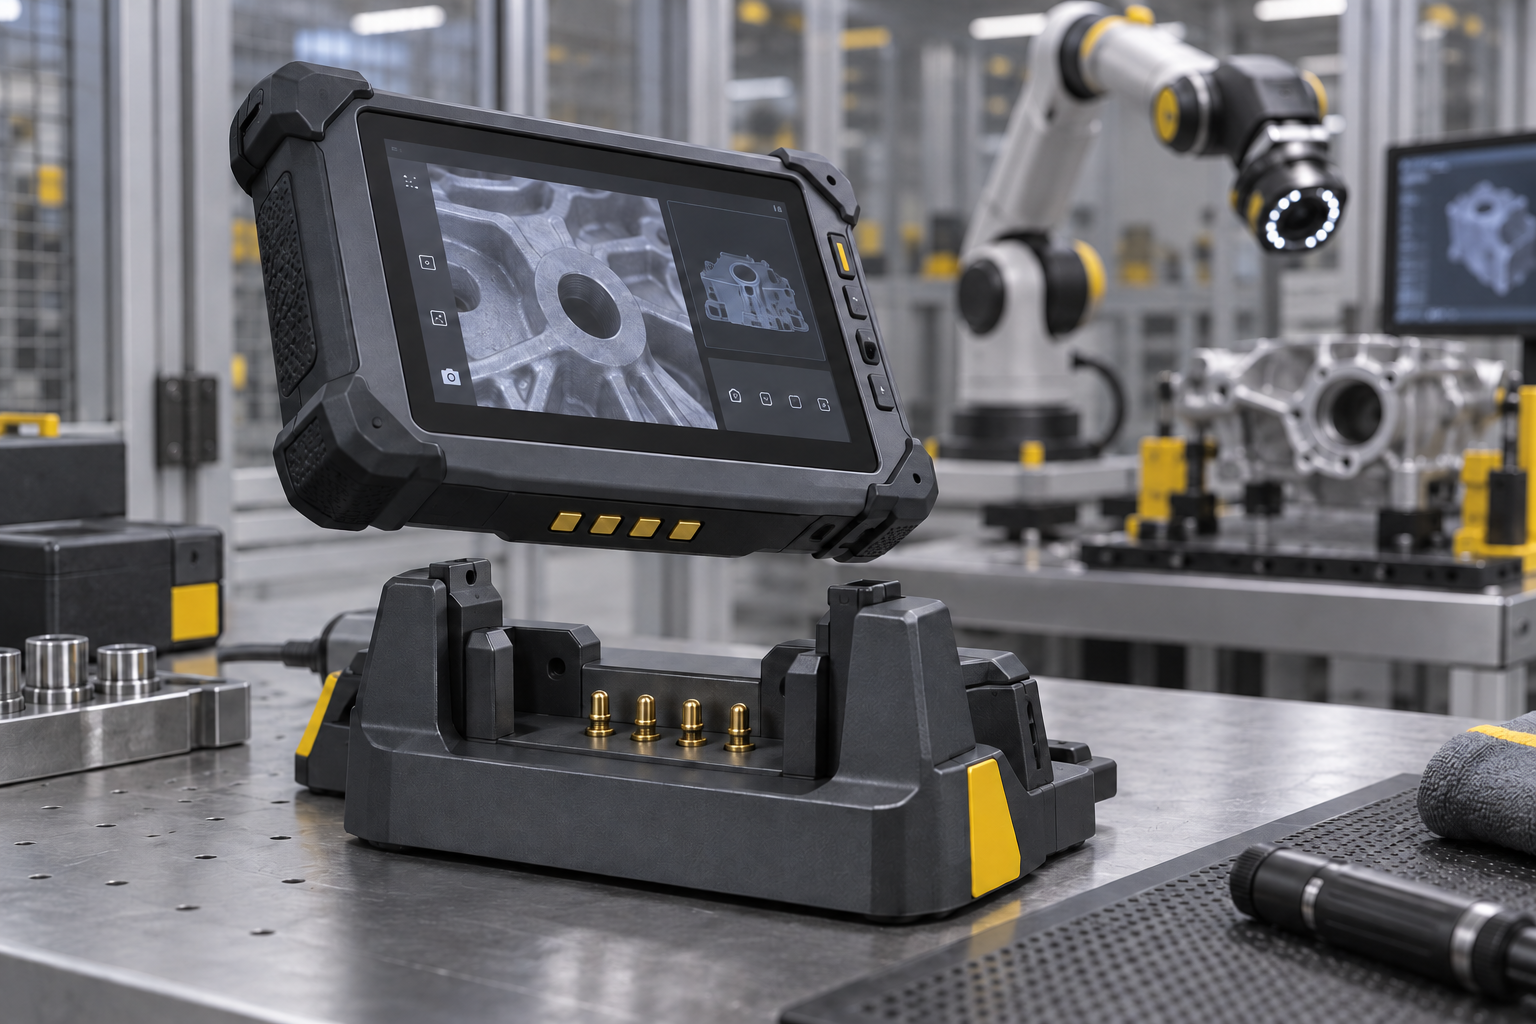
工业设备的对接接口需要面对比桌面设备更复杂的使用条件:设备可能被反复取放,底座可能有安装偏差,现场还可能存在振动、粉尘和油污。Pogo Pin与磁吸结构可以作为工业终端、检测模块和机器人辅助接口的设计方向,但必须把机械对位与电气接触一起规划。
工业手持终端可通过底座充电并传输约定信号;可拆卸检测模块可通过接点阵列连接设备;小型机器人辅助模块可利用导向结构实现对接。这里关注的是低压设备与辅助接口,不能直接把通用小型磁吸头用于AGV主动力充电或其他未经验证的大电流系统。
机械导向、承托和限位决定设备是否能进入正确位置,弹簧触点负责建立电连接。导向结构应在触点受到明显侧向力前发挥作用,承托面承担设备重量,限位面控制最终压缩量。磁体可以帮助保持或接近,但不应单独承担重型设备的定位和安全保持任务。
底座与设备两端的安装基准需要统一。对接时的横向偏差、角度偏差和行程公差,应在图纸与样品中同时检查,而不是仅用一次成功对接证明适配。
| 条件 | 潜在影响 | 验证重点 |
|---|---|---|
| 偏移与斜插 | 触点侧载、压缩不均 | 导向先后顺序和极限装配位置 |
| 振动与线材拉力 | 瞬断或保持结构松动 | 动态接触、线材固定和结构保持 |
| 粉尘、油污与金属碎屑 | 接触变化或异常短接 | 防护、清洁和污染后的功能复测 |
| 长时间停靠充电 | 持续温升与接触状态变化 | 装机电流、散热和完整回路压降 |
先明确电源、回流、检测和信号功能,再决定接点数量。多针接口的总触点合力会影响底座保持结构,信号触点还需要考虑参考回路和设备噪声。需要带电对接时,应由电路系统管理识别与上电过程,不能只凭触点数量或磁力认定可以安全热插拔。
电流能力应在实际外壳、线材和工作温度下评估,不宜简单把单针额定值相加。连续停靠和频繁对接是两类不同工况,两者都需要纳入测试。
对比正常对接、位置偏差和最不利公差组合,确认触点仍在允许工作范围。
在真实电源、终端和线材中检查压降、温升及充电状态。
按现场要求测试振动、重复对接和污染后的接触,区分结构失效与电路异常。
制定可维护的清洁与检查方式,记录接点磨损、保持结构和线材端接状态。
不能。机器人功率、对接载荷和安全要求差异很大,主动力接口需要独立评估,不能套用便携终端方案。
未必。应先检查定位、压缩量和结构保持,再看磁力是否合适,避免掩盖触点侧载或公差问题。
需要按实际协议、电气接口和链路条件验证,Pin数本身不保证通信能力。
向永探提供对接轨迹、设备重量、安装空间、回路定义、连续工作条件及现场环境。以机械与电气边界为基础,评估接点、配对端和线材方案。

您的专属VIP通道咨询
13320188513(万先生)
 深圳永探电子有限公司